Chip AI biên MIT Gleanmer: Hướng dẫn thực tế về lập bản đồ 3D
Chip Gleanmer của MIT dựng bản đồ chiếm chỗ 3D bằng Gaussian chỉ với khoảng 6 milliwatt. Cách nó hoạt động, ý nghĩa với robot nhỏ và AR, và cách đánh giá.
Chip AI biên MIT Gleanmer là system-on-chip nghiên cứu cho lập bản đồ Gaussian 3D tại thiết bị với điện năng thấp. Với các đội robot, AR và AI biên, câu hỏi không phải là Gleanmer có thú vị hay không, mà là thiết kế này cho thấy điều gì về việc đưa khả năng nhận thức không gian thời gian thực xuống các thiết bị nhỏ, vốn không thể mang pin lớn, bộ nhớ lớn hay chờ kết quả suy luận khứ hồi từ cloud.
Tại Van Data Team, chúng tôi lập bản đồ quy trình trước khi chọn stack: đầu vào cảm biến, vòng quyết định cục bộ, thu telemetry, kiểm duyệt con người và báo cáo. Đó cũng là góc nhìn phù hợp để đánh giá Gleanmer. Chip này không phải nền tảng AI đa dụng hay sản phẩm mà bạn có thể mặc định là mua được ngay hôm nay. Nó là một tín hiệu kỹ thuật: nhận thức tại biên trở nên khả thi hơn khi cách biểu diễn bản đồ, cách truy cập bộ nhớ và phần cứng được thiết kế cùng nhau. Với các đội đang đánh giá hệ thống tương tự, dịch vụ AI và kỹ thuật dữ liệu biến tín hiệu đó thành kế hoạch vận hành: thứ gì chạy tại thiết bị, thứ gì được ghi, thứ gì cần rà soát và thứ gì thuộc phân tích cloud.
Cách Van Data Team biến việc này thành vận hành
Chúng tôi tiếp cận chip AI biên MIT Gleanmer như một bài toán vận hành, không phải một chủ đề lý thuyết. Chúng tôi bắt đầu bằng bản đồ bàn giao, hệ thống nguồn, quyết định, cổng kiểm duyệt, dashboard và đường khôi phục. Đầu ra là một kế hoạch bàn giao có phạm vi rõ ràng: tín hiệu cần thu thập, khoảng trống cần khép lại, tự động hóa nào phải nằm sau kiểm duyệt và dashboard hay runbook nào giúp đội hành động.
Điểm chính
- Gleanmer là SoC nghiên cứu của MIT cho lập bản đồ chiếm chỗ Gaussian 3D thời gian thực, hướng đến các thiết bị biên có tài nguyên hạn chế như robot nhỏ và thiết bị AR.
- Thay đổi cốt lõi nằm ở cách biểu diễn: ellipsoid Gaussian linh hoạt có thể mô tả vật cản và không gian trống gọn hơn bản đồ nhiều voxel.
- MIT News cho biết chip tiêu thụ khoảng 6 milliwatt và chỉ cần khoảng 2,5% điện năng so với chip dựng bản đồ tốt nhất hiện có.
- Đội production nên xem Gleanmer là một mẫu thiết kế AI biên, không phải lựa chọn thương mại sẵn sàng triển khai, khi tính khả dụng chưa được xác nhận riêng.
- Đánh giá cần bao phủ điện năng, bộ nhớ, độ trễ, chất lượng bản đồ, tránh va chạm, observability, khôi phục lỗi và khối lượng kiểm duyệt cho các hành vi quan trọng về an toàn.
Chip AI biên MIT Gleanmer là gì?
Gleanmer là system-on-chip do các nhà nghiên cứu MIT phát triển cho việc lập bản đồ chiếm chỗ Gaussian 3D tiết kiệm năng lượng tại thiết bị. Theo MIT News, nó giúp robot tự chủ nhỏ và thiết bị giới hạn pin tạo bản đồ 3D thời gian thực với lượng điện xấp xỉ một LED.
Từ khóa quan trọng là “system-on-chip”. Gleanmer không chỉ là một thuật toán lập bản đồ hay bộ tăng tốc AI đa dụng. Nó kết hợp thuật toán hiệu quả với phần cứng chuyên dụng cho đúng workload đó. Preprint arXiv mô tả Gleanmer là SoC 6 mW cho lập bản đồ chiếm chỗ Gaussian 3D thời gian thực, có bộ tăng tốc GMMap và tối ưu đồng thời thuật toán với phần cứng.
Nói đơn giản, chip giúp thiết bị hiểu không gian quanh nó mà không cần ngân sách tính toán nặng. Thay vì tạo bản đồ từ nhiều ô lập phương cứng gọi là voxel, nó dùng ellipsoid Gaussian, có thể kéo dài, thu hẹp và khớp hình học cong hiệu quả hơn.
Một robot nhỏ di chuyển trong đường ống, ống dẫn, lối đi giữa các kệ hàng hay không gian trong nhà bừa bộn không có dư địa để lãng phí. Nó cần bản đồ đủ chi tiết để tránh va chạm, đủ gọn để vừa bộ nhớ cục bộ và đủ mới để chuyển động theo thời gian thực. Gleanmer giảm áp lực này bằng cách giảm lượng dữ liệu độ sâu thô phải lưu và đọc lại.
Gleanmer không nên được mô tả là nền tảng robot cloud, bộ tăng tốc LLM chung hoặc sản phẩm robot thương mại nếu chưa có nguồn mới xác nhận. Cách hiểu xác đáng nhất hiện nay là xem nó như một kết quả nghiên cứu: một con chip đã được chế tạo cùng một kiến trúc cho thấy việc lập bản đồ tại biên có thể hiệu quả hơn.
Vì sao điều này quan trọng với robot nhỏ và AI biên
Thiết bị biên nhỏ phải cảm nhận thế giới, cập nhật bản đồ, lập đường đi và phục hồi khi không chắc chắn, tất cả trong giới hạn điện năng và bộ nhớ rất chặt. Điều này khác với các quy trình AI trên server, vốn có thể mở rộng compute theo chiều ngang và lưu log với chi phí thấp để xem lại sau.
MIT cho biết Gleanmer tạo bản đồ 3D thời gian thực với mức tiêu thụ khoảng 6 milliwatt và chỉ cần 2,5% điện năng so với chip dựng bản đồ tốt nhất hiện có. Bài viết cũng nói chip giúp robot vạch quỹ đạo an toàn với khoảng 20% năng lượng thông thường nhờ tái sử dụng các Gaussian gọn trong bước lập kế hoạch đường đi.
Các con số này hữu ích, nhưng bài học vận hành còn rộng hơn. Đội AI biên cần hỏi điện năng đang bị tiêu tốn ở đâu: không chỉ ở mô hình hay phép tính dựng bản đồ, mà còn ở việc di chuyển dữ liệu trong bộ nhớ, quét lại dữ liệu thô và lưu những biểu diễn quá lớn so với thiết bị.
Ví dụ, một robot kiểm tra trong hệ thống ống HVAC công nghiệp không thể mặc định có mạng không dây ổn định hay kết nối cloud liên tục. Nếu robot phải dừng lại, tải khung hình lên, chờ bản đồ trả về rồi mới đi tiếp, khả năng điều hướng sẽ rất mong manh. Nếu nó cập nhật một bản đồ gọn ngay tại chỗ và chỉ gửi các tín hiệu debug chọn lọc lên hệ thống trung tâm, hệ thống vẫn hoạt động được khi kết nối kém.
Kiến trúc cũng ảnh hưởng chi phí. Đưa phần nhận thức ra biên có thể giảm chi phí suy luận trên cloud và truyền dữ liệu, nhưng lại phát sinh thêm yêu cầu về telemetry thiết bị, giám sát cả đội thiết bị (fleet) và kiểm thử. Các đội từng xây pipeline thời gian thực với Kafka sẽ nhận ra mô hình này: vòng xử lý cảm biến và vòng giám sát là hai thứ khác nhau, nhưng đều cần được thiết kế bài bản.
Tổng quan cách Gleanmer hoạt động
Hình minh họa sau tóm tắt luồng đi từ dữ liệu độ sâu đến điều hướng tại biên:
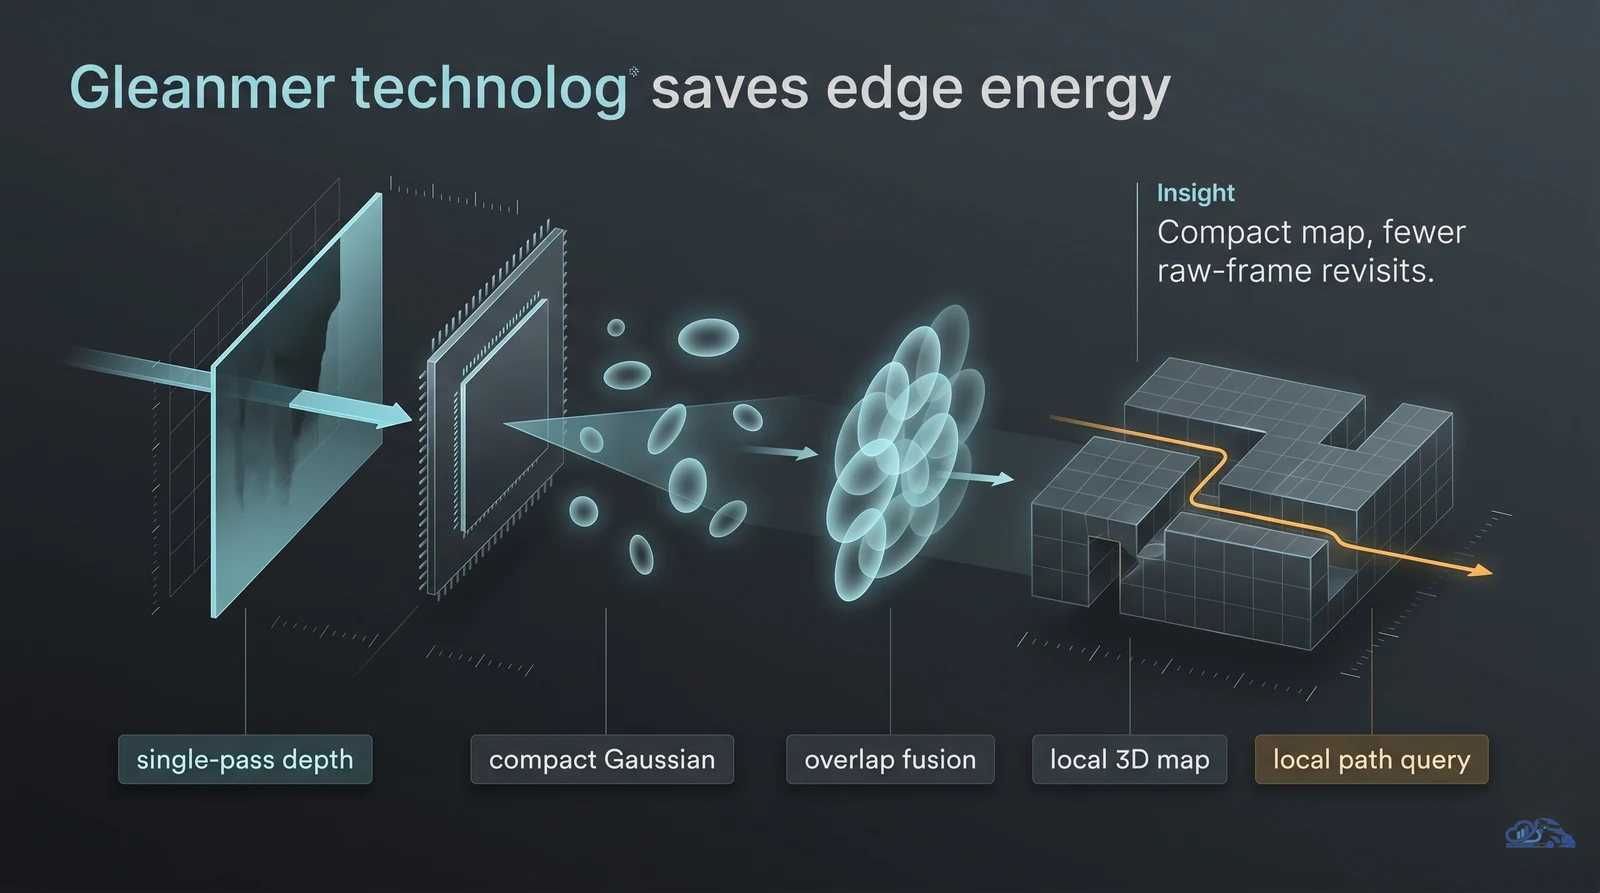
Hình 1. Điểm đáng học trong thiết kế của Gleanmer là giữ vòng điều hướng bám sát biểu diễn bản đồ gọn, thay vì liên tục lưu và đọc lại các khung dữ liệu độ sâu thô.
Quy trình Gleanmer có bốn bước: nhận dữ liệu độ sâu, tạo phần tử bản đồ Gaussian gọn, hợp nhất phần tử chồng lấp, rồi truy vấn bản đồ để điều hướng.
Từ ảnh độ sâu đến bản đồ 3D
Ảnh độ sâu cho biết các bề mặt nhìn thấy được cách cảm biến bao xa. Cách làm truyền thống có thể phải nạp và xử lý cùng một ảnh nhiều lần. MIT mô tả Gleanmer tạo Gaussian từ ảnh độ sâu trong một lượt rồi bỏ ảnh, nên chip không phải lưu toàn bộ ảnh cùng lúc.
Thiết kế này thân thiện với phần cứng: giữ ít dữ liệu thô hơn giúp giảm áp lực bộ nhớ, và ít di chuyển dữ liệu trong bộ nhớ thường giúp giảm điện năng. Quy trình được thiết kế xoay quanh những gì chip làm hiệu quả, chứ không phải một thuật toán trừu tượng bị ép chạy trên phần cứng hạn chế về sau.
So sánh lân cận thay vì ghép rộng
MIT cho biết Gleanmer tránh so mọi pixel với mọi pixel. Nó giả định pixel gần nhau thường thuộc cùng Gaussian, nên chỉ so pixel với lân cận. Đây là một sự đánh đổi khi đưa vào production: so sánh cục bộ giúp giảm compute và bộ nhớ, nhưng đội vẫn cần kiểm chứng giả định này đúng ở đâu. Tường phẳng, đường ống, góc tường và đồ nội thất có thể cho kết quả khác với bề mặt phản chiếu, vật thể chuyển động hoặc cảnh có nhiều nhiễu cảm biến.
Ellipsoid Gaussian thay vì voxel
Voxel chia không gian thành các khối nhỏ. Chúng trực quan và phổ biến nhưng tốn nhiều bộ nhớ khi cảnh cần độ chi tiết cao. Ellipsoid Gaussian linh hoạt hơn: một ellipsoid kéo dài có thể biểu diễn một vùng mà lẽ ra cần rất nhiều voxel.
| Cách lập bản đồ | Điểm mạnh thực tế | Giới hạn thực tế | Hàm ý cho AI biên |
|---|---|---|---|
Bản đồ kiểu voxel | Lưới không gian đơn giản, dễ suy ra trạng thái chiếm chỗ | Cần nhiều ô cho hình dạng cong hoặc kéo dài | Áp lực bộ nhớ cao hơn trên thiết bị nhỏ |
Bản đồ ellipsoid Gaussian | Biểu diễn gọn bề mặt, vật cản và không gian trống | Cần kiểm chứng kỹ chất lượng phép xấp xỉ | Phù hợp hơn với ngân sách bộ nhớ và điện năng hạn chế |
Bản đồ dựng trên cloud | Có nhiều tài nguyên compute và lưu trữ hơn | Phụ thuộc kết nối và độ trễ khứ hồi | Phù hợp cho phân tích, kém tin cậy hơn cho điều hướng tức thời |
Bản đồ gọn tại thiết bị | Hỗ trợ ra quyết định nhanh ngay tại chỗ | Khó debug hơn và giới hạn phần cứng khắt khe hơn | Phù hợp cho phản ứng tại chỗ quan trọng về an toàn |
Hợp nhất trực tiếp Gaussian chồng lấp
Khi robot di chuyển, nó nhìn cùng một vật từ nhiều góc nên tạo ra các phần tử bản đồ chồng lấp. MIT cho biết nhóm nghiên cứu đã phát triển cách hợp nhất trực tiếp các Gaussian mà không phải đọc lại pixel thô ban đầu. Điểm các đội production nên chú ý là giữ việc tính toán bám sát biểu diễn gọn, thay vì quay lại các khung thô nặng nề mỗi khi bản đồ thay đổi.
Bài học triển khai cho đội production
Sai lầm là xem AI biên chỉ là bài toán chọn mô hình. Trong hệ thống có tài nguyên hạn chế, mô hình chỉ là một phần của vòng lặp gồm cảm biến, bộ nhớ, xử lý cục bộ, lập đường đi, telemetry, xử lý ngoại lệ và rà soát sau mỗi lần chạy.
Kiến trúc kiểu Gleanmer gợi ý một mô hình triển khai như sau:
- Xác định ngân sách cho các ràng buộc vật lý: điện năng, bộ nhớ, nhiệt, tốc độ cảm biến và độ trễ ra quyết định chấp nhận được.
- Chọn cách biểu diễn vừa với ngân sách, không phải cách biểu diễn chi tiết nhất có thể.
- Giảm tối đa việc đọc lại dữ liệu thô trong vòng xử lý cục bộ.
- Chỉ gửi telemetry và dữ liệu debug chọn lọc lên trên để giám sát, không gửi mọi quyết định điều hướng tức thời.
- Dùng mô phỏng, kịch bản test và rà soát an toàn trước khi giao quyền điều khiển chuyển động vật lý.
Một kiến trúc robot hoặc AR thường như sau: thiết bị thu đầu vào độ sâu, cập nhật bản đồ cục bộ dạng gọn, thực hiện điều hướng hoặc suy luận không gian tại chỗ, gửi telemetry dạng tóm tắt và lưu một số snapshot lỗi chọn lọc để xem lại sau. Cloud nhận tín hiệu, theo dõi độ trôi, so sánh các lần chạy và tạo báo cáo. Nếu dùng AI agent tóm tắt sự cố, ngân sách token của nó thuộc quy trình chẩn đoán, không phải vòng điều khiển thời gian thực.
Tại Van Data Team, chúng tôi bắt đầu bằng bản đồ tín hiệu: tín hiệu nào cần cho hành động cục bộ an toàn, debug, dashboard và kích hoạt kiểm duyệt. Từ đó, agentic BI và báo cáo biến telemetry hiện trường thành dashboard giải thích được, còn phát triển AI agent hỗ trợ quy trình kiểm duyệt có guardrail và cơ chế chuyển cấp xử lý.
Một phạm vi triển khai thực tế nên có các đầu ra rõ ràng: bản đồ tín hiệu từ thiết bị lên cloud, kịch bản kiểm chứng, schema telemetry, kế hoạch test độ trễ và điện năng, danh mục các kiểu lỗi và rà soát khoảng trống trên dashboard. Thiếu những thứ này, nguyên mẫu AI biên có thể ấn tượng nhưng khó vận hành.
Thực hành tốt để đánh giá hệ thống kiểu Gleanmer
Hãy dùng Gleanmer để hỏi câu hỏi tốt hơn về hệ thống lập bản đồ AI biên, dù hệ thống dùng Gaussian, voxel, mô hình nhận thức được huấn luyện hay kết hợp nhiều cách.
Bắt đầu bằng ngân sách ràng buộc
Trước khi test thuật toán, hãy ghi rõ các giới hạn vật lý: điện năng, bộ nhớ, compute, tốc độ đầu vào cảm biến, lưu trữ, nhiệt và độ trễ điều hướng. Thiếu các con số này, việc đánh giá sẽ dễ sa vào tư duy làm demo.
Ngân sách cũng bao gồm cả khía cạnh kiểm duyệt: thiết bị ghi được bao nhiêu dữ liệu, cloud nhận được bao nhiêu, ai xem bất thường và đường khôi phục khi nhận thức không chắc chắn là gì. Nếu hệ thống điều khiển chuyển động, rà soát lỗi là một phần của sản phẩm chứ không phải thủ tục tuân thủ bổ sung về sau.
Xác thực cách biểu diễn
Bản đồ gọn hữu ích chính vì nó lược bỏ hoặc nén thông tin. Do đó đội phải test xem thông tin nào bị mất. Với bản đồ Gaussian, hãy hỏi:
- Hình dạng vật cản nào được biểu diễn tốt?
- Bề mặt nào tạo phần tử bản đồ nhiễu hoặc không ổn định?
- Bản đồ phản ứng ra sao khi vật thể di chuyển?
- Điều gì xảy ra khi đầu vào cảm biến không đầy đủ?
- Hệ thống có phân biệt được không gian trống với không gian chưa biết đủ tốt để lập đường đi không?
Câu trả lời đúng không phải lúc nào cũng là thêm chi tiết, mà là đủ chi tiết đáng tin cậy cho tác vụ, ở mức điện năng và bộ nhớ mà thiết bị duy trì được.
Kiểm thử toàn bộ vòng điều hướng
Đừng chỉ kiểm chứng riêng bộ dựng bản đồ (mapper). Hãy test toàn bộ vòng lặp: đầu vào độ sâu, cập nhật bản đồ, truy vấn đường, phản ứng tránh va chạm, telemetry và khôi phục sau lỗi cảm biến. Dùng các kịch bản bình thường, điều kiện ánh sáng hoặc bề mặt khó, vật thể chuyển động, nghẽn mạng và trạng thái pin yếu. Đo độ trễ từ cảm biến đến hành động, chất lượng bản đồ, tỷ lệ dừng an toàn, chi phí năng lượng và khả năng tái dựng sự cố từ log.
Lỗi thường gặp cần tránh
Đừng nhầm kết quả nghiên cứu với sản phẩm thương mại. Đừng xem con số điện năng được công bố là cam kết cho thiết bị, cảm biến, môi trường hay tải của bạn. Đừng tối ưu mapper rồi bỏ quên vòng điều hướng, telemetry và khôi phục. Đừng đẩy mọi khung thô lên cloud nếu điều đó phá ngân sách mạng hoặc điện. Và đừng để chuyển động tự chủ vượt qua ranh giới an toàn khi chưa có kịch bản kiểm thử, cơ chế chặn lỗi và quyền dừng khẩn cấp rõ ràng.
Kết luận
MIT Gleanmer cho thấy một hướng thiết kế rõ ràng: AI biên đạt hiệu quả khi cách biểu diễn, cách luân chuyển dữ liệu và phần cứng được tối ưu cùng nhau. Với các đội production, hãy xem đây là lời nhắc để đo các ràng buộc thực tế, giữ quyết định thời gian thực gần thiết bị, gửi telemetry chọn lọc lên cloud và thiết kế kiểm duyệt cùng khôi phục trước khi mở rộng tự chủ. Gleanmer đáng để theo dõi, nhưng giá trị trước mắt là khung đánh giá mà nó gợi ra cho hệ thống của bạn.

Nhà sáng lập Van Data Team, trực tiếp xây dựng Vanaxity và điều hành kỹ thuật dữ liệu, AI Agent cho các đội ngũ doanh nghiệp.
Về tác giảCâu hỏi thường gặp
Những câu hỏi người đọc thường đặt ra tiếp theo.
Các câu trả lời ngắn này làm rõ những câu hỏi thực tế thường xuất hiện sau khi đọc bài viết.
Bạn cần một hệ thống tương tự?
Nếu bài viết này phản ánh một quy trình đội ngũ bạn đang vận hành, bước tiếp theo thường là rà soát có phạm vi về hệ thống, ràng buộc và lộ trình triển khai.
Rà soát AI biên miễn phí
Xác định mức sẵn sàng lập bản đồ 3D biên
Rà soát ý nghĩa của chip AI biên MIT Gleanmer và nhận kế hoạch thực tế cho độ trễ, bộ nhớ, ghi log và kiểm duyệt con người.
- Bản đồ quyết định xử lý tại thiết bị hay trên cloud cho workload lập bản đồ 3D
- Các giả định độ trễ, bộ nhớ và điện năng cần test trước khi áp dụng
- Danh sách telemetry cho điều hướng robot nhỏ và khôi phục
- Cổng kiểm duyệt con người cho quyết định AI biên quan trọng về an toàn
Tư vấn
Xác định phạm vi cho quy trình AI tiếp theo.
Chia sẻ hệ thống và điểm nghẽn. Chúng tôi sẽ cùng làm rõ mức độ phù hợp, khoảng trống và bước tiếp theo.